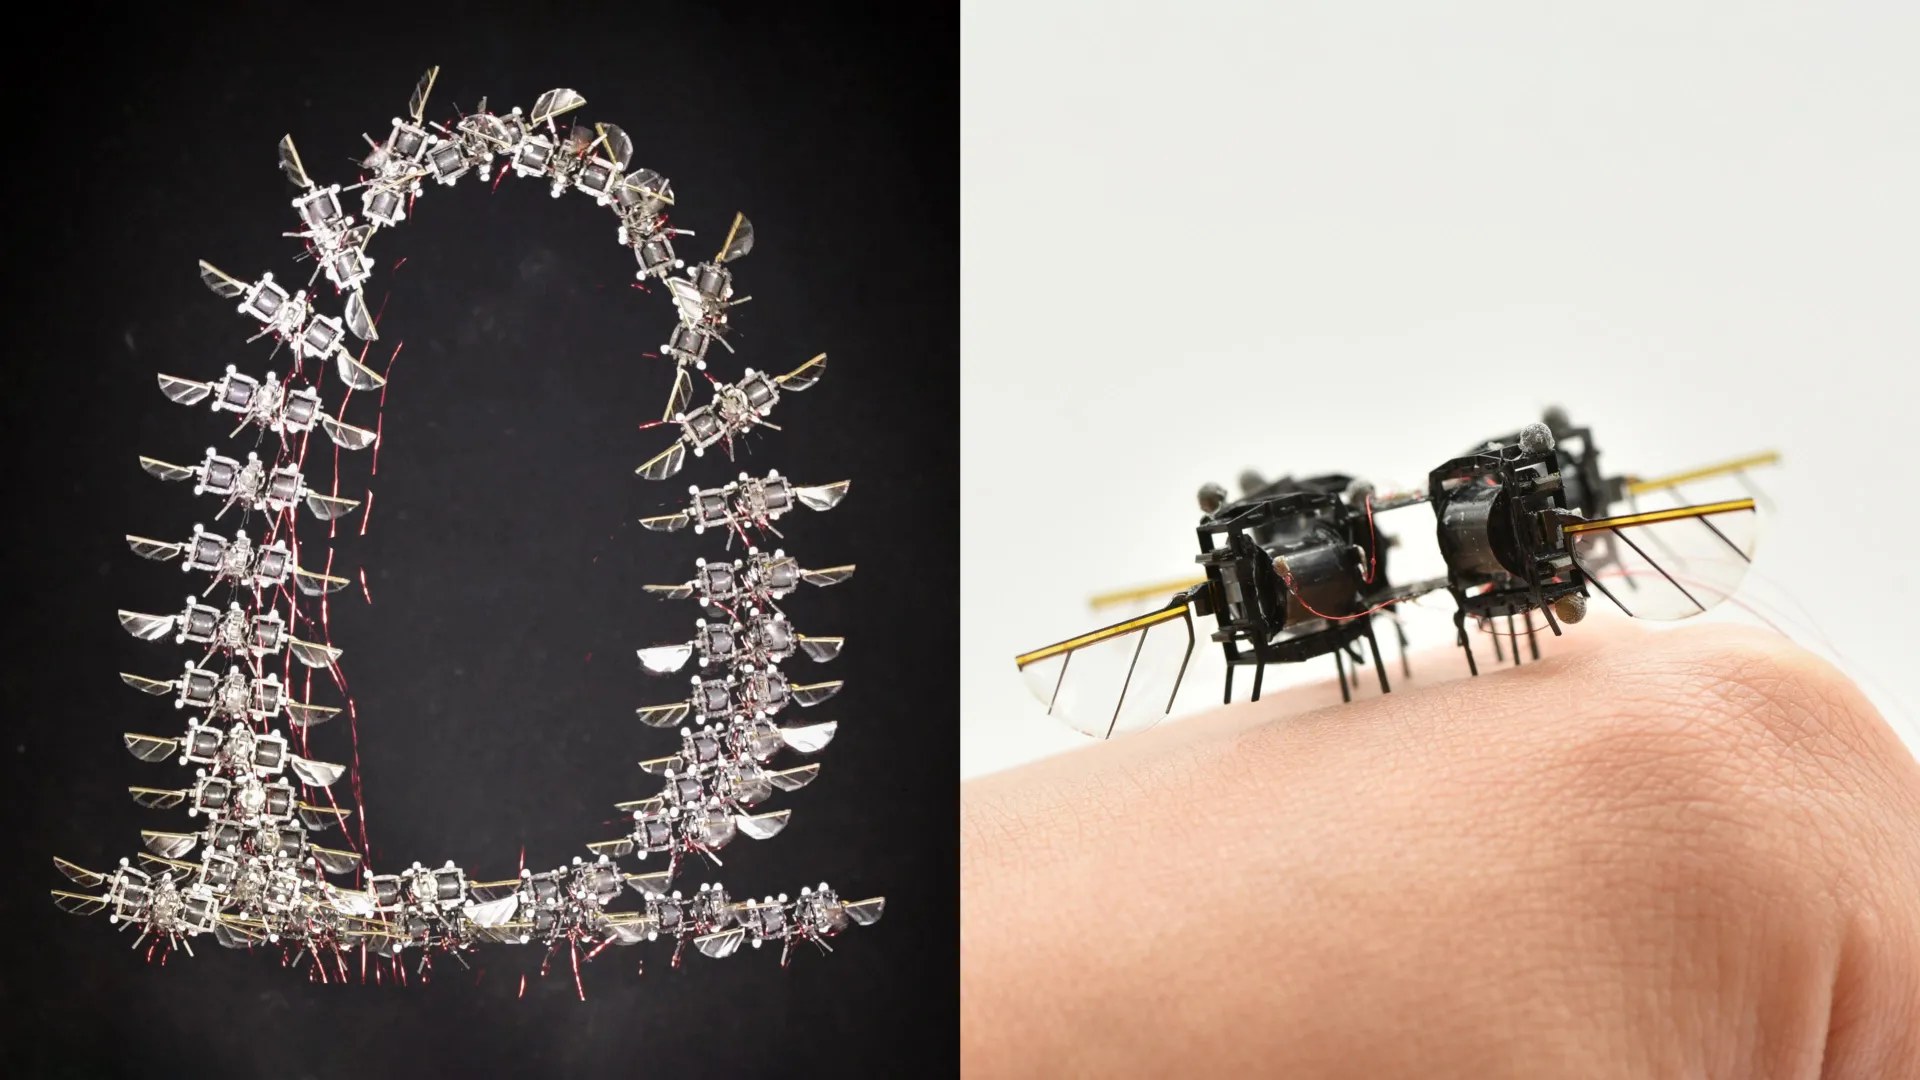
Летающие микророботы исторически сильно отставали от биологических насекомых в маневренности, перемещаясь с удручающей скоростью по удручающе простым траекториям. Хотя эти миниатюрные платформы открывают уникальный физический доступ в тесные пространства, сочетание сложной аэродинамики и жестких ограничений бортовых вычислительных мощностей ранее мешало им выполнять любые маневры сложнее прямолинейного движения.
Решение динамики полета микророботов
Исследователи из Массачусетского технологического института разработали систему управления на базе искусственного интеллекта, которая наконец позволяет летающему роботу размером с насекомое выполнять сложные акробатические трюки, включая резкие развороты и последовательные сальто в воздухе. Опубликованное в журнале Science Advances исследование описывает двухкомпонентную систему управления, которая увеличила скорость полета платформы примерно на 450 процентов, а ее ускорение выросла примерно на 250 процентов по сравнению с предыдущими эталонными показателями.
Кевин Чен, доцент кафедры электротехники и компьютерных наук и руководитель Лаборатории мягкой и миморобототехники, более пяти лет занимается разработкой роботов-насекомых. Эта аппаратная итерация примерно размером с микрокассету и весит меньше скрепки для бумаг. Ее крупные машущие крылья приводятся в движение мягкими искусственными мышцами, которые совершают быстрые взмахи, требуя сложных вычислений в реальном времени только для того, чтобы оставаться в воздухе.
"Мы хотим иметь возможность использовать этих роботов в сценариях, куда более традиционные квадрокоптеры не могут залететь, но куда могут пробраться насекомые. Теперь, благодаря нашей биомиметической системе управления, летные характеристики нашего робота сопоставимы с насекомыми по скорости, ускорению и углу тангажа. Это весьма захватывающий шаг к этой будущей цели", — говорит Кевин Чен.
Джонатан П. Хоу, профессор инженерии имени Форда на кафедре аэронавтики и астронавтики и главный научный сотрудник Лаборатории информации и систем принятия решений, объединил усилия с Ченом, чтобы преодолеть это вычислительное узкое место. В более ранних версиях инженерам-людям приходилось настраивать контроллер вручную, поскольку полноценные расчеты аэродинамики в реальном времени требовали слишком много вычислительной мощности для непрерывной работы.
Вычислительная эффективность в тесных пространствах
Решение команды заключается в разделении рабочей нагрузки. Первая часть системы опирается на модельно-прогнозирующий контроллер, который использует динамическую математическую модель для прогнозирования физического поведения робота и выбора оптимальной последовательности действий для следования запланированной траектории. Во время испытаний полученная платформа выполнила 10 последовательных сальто за 11 секунд, сохраняя заданную траекторию при активном ветровом возмущении.
Именно здесь бизнес-обоснование перестает звучать как лабораторная фантазия. Интеграция динамического модельно-прогнозирующего управления обеспечивает ту самую математическую основу, которая необходима дронам размером с насекомое для работы в ограниченных промышленных средах и опасных зонах бедствия. Хотя полноценная автономность в полевых условиях среди реальных завалов остается текущим инженерным препятствием, перевод миниатюрной робототехники на скорости уровня насекомых знаменует собой подлинно измеримый шаг к инспекции закрытых пространств и руинированных структур, куда традиционные квадрокоптеры даже не смеют заглядывать.